


 |
Hidrolik A-Çerçeve Kurtarma Botu Vinç
Ürün ayrıntıları:
| Menşe yeri: | Çin |
| Marka adı: | Zhongyuan Marine Equipmen |
| Sertifika: | CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, Makers Test Certificate |
| Model numarası: | standart veya özelleştirilmiş |
Ödeme & teslimat koşulları:
| Min sipariş miktarı: | 1 adet |
|---|---|
| Fiyat: | Based on quotation |
| Ambalaj bilgileri: | Standart palet veya özelleştirilmiş ambalajı dışa aktarın |
| Teslim süresi: | Proje gereksinimlerine göre |
| Ödeme koşulları: | T/T, L/C |
| Yetenek temini: | Proje gereksinimlerine göre özel üretim |
|
Detay Bilgi |
|||
| Model NO.: | JYH31 | Kaldırma çalışma yükü: | 31KN |
|---|---|---|---|
| Çalışma yükünün azaltılması: | 31KN | Kaldırma hızı: | ≥48 m/dak |
| İndirme hızı: | 48- 60 m/dak | Maks. Uzunluğun düşürülmesi: | 30 dakika |
| Tasarım koşulu: | 20° listeleyin, 10° kırpın | Uygun tam yüklü teknenin ağırlığı: | ≤ 31KN |
| Vurgulamak: | CCS IP56 Döner Tip Yerçekimi Davit,Hayat Kurtarıcı Yerçekimi Davit IP56,IP56 Gemi Can Kurtarma Ekipmanı |
||
Ürün Açıklaması
Hidrolik A-Çerçeve Kurtarma Botu Daviti
Ürün Özeti
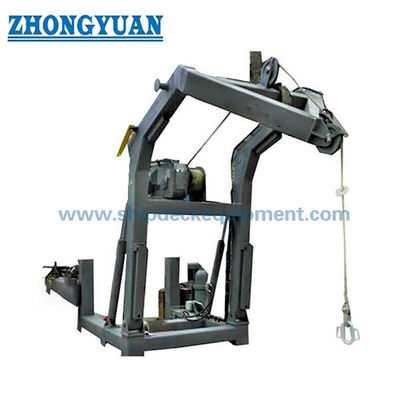
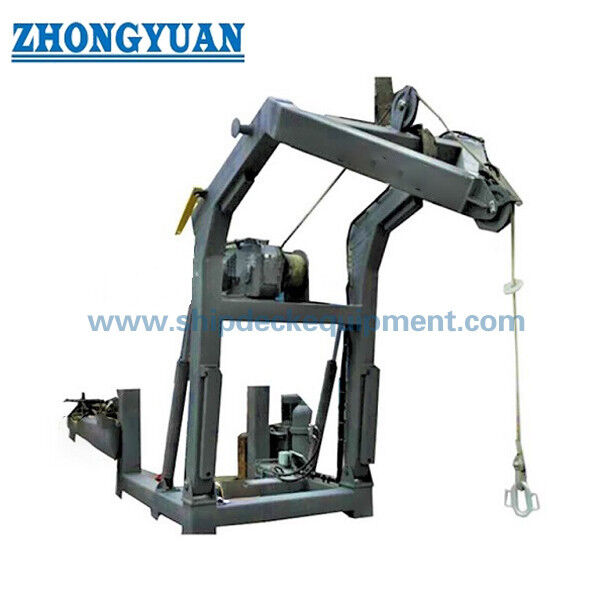
Hidrolik A-çerçeve kurtarma botu daviti, kurtarma botları için güverteye monte edilmiş bir indirme ve toplama düzenekidir. Döner çerçevesi, botu depolama konumu ile dışarıdaki kullanım konumu arasında hareket ettirirken, ana vinç indirme ve toplama sırasında askıdaki botu yönetir. Yapısal düzen, özellikle tersanenin bot depolama, güverte temelleri, erişim ve indirme tertibatının hareket zarfını koordine etmesi gereken yerlerde önemlidir.
Belgelenmiş genel düzen, bir A-çerçeve davit kolu, destekleyici taban, hidrolik pompa istasyonu, ana vinç, bot destekleri ve şaft-taban tertibatlarını göstermektedir. Bu öğeler entegre bir bot taşıma düzeni oluşturur. Nihai kaldırma kapasitesi, vinç performansı, kontrol dizisi ve işletme limitleri, gerçek kurtarma botuna ve onaylanmış proje konfigürasyonuna göre seçilir.
Hızlı Özellikler
- • Davit yapısı: Hidrolik A-çerçeve / döner kurtarma botu daviti.
- • Birincil işlev: Eşleşen bir kurtarma botunun dışarıya taşınması, indirilmesi ve toplanması.
- • Çerçeve düzeni: Güverteye monte edilmiş taban ve destek tertibatlarına sahip döner A-çerçeve.
- • Ana ekipman: Genel düzende gösterilen davit kolu, ana vinç ve hidrolik pompa istasyonu.
- • Bot depolama: Belgelenmiş yapıda özel bot destek tertibatları.
- • Sistem eşleştirmesi: Botun tam yüklü ağırlığı, kaldırma arayüzü, indirme yüksekliği, seyahat zarfı ve temel düzeni.
Ana Teknik Parametreler
| Mühendislik Kalemi | Belgelenmiş Düzen | Proje Seçim Esası |
| Davit konfigürasyonu | Dışarıya doğru hareket eden hidrolik A-çerçeve | Güverte düzeni, mevcut süpürme alanı ve bot depolama konumu |
| Ana yapı | Davit kolu ve taban tertibatları | Temel ayak izi, seyahat zarfı ve yapısal arayüz |
| Hidrolik ekipman | Kaynak GA'da gösterilen pompa istasyonu tertibatı | Eyleme/kontrol konfigürasyonu ve gemi yardımcıları |
| Bot taşıma | Kaynak GA'da gösterilen ana vinç | Onaylanmış bot yükü, vinç görevi, halatlar ve indirme yüksekliği |
| Bot depolama | Kaynak GA'da gösterilen iki bot destek tertibatı | Gövde destek konumları ve depolama kısıtlamaları |
| Temel / pivot arayüzü | Kaynak GA'da gösterilen şaft-taban tertibatları | Güverte reaksiyonları, sabitleme detayları ve yerel takviye |
Yapı ve Çalışma Prensibi
A-çerçeve, birincil bot taşıma yapısıdır. Depolama konumunda, kurtarma botu destekleri ve sabitleme düzeni tarafından taşınır. Hidrolik dışarıya taşıma işlevi, kontrollü indirme için boşluk sağlayarak çerçeveyi indirme konumuna döndürür. Toplama sırasında vinç, botu taşıma konumuna geri getirir, ardından davit içeriye döndürülür ve bot depolama desteklerine sabitlenir.
Hidrolik çerçeve hareketi ve vinç kaldırma, ayrı mühendislik işlevleridir. Hidrolik dışarıya taşıma tahriki, tek başına vinç kaldırma kapasitesini, fren düzenini veya toplama hızını tanımlamaz. Bu arayüzler, eşleşen sistem tasarımı tarafından belirlenir.
Kurulum ve Sistem Arayüzleri
A-çerçeve kurulumları, güverte temeli ve indirme yolunun birlikte değerlendirilmesini gerektirir. Tersane, mevcut yüksekliği ve dışarıya doğru açıklığı, kolun dönüş zarfını, botun tam yük kaldırma ağırlığını ve ağırlık merkezini ve bot desteklerinin kaldırma noktasına göre konumunu doğrulamalıdır. Tasarım incelemesi ayrıca biniş, bakım, denetim ve acil durum kontrolleri için erişimi de belirlemelidir.
Hidrolik pompa istasyonu, vinç tahriki, kontrol istasyonu ve gemi elektrik bağlantısı proje aşamasında koordine edilmelidir. Değiştirmeler için, satın almadan önce mevcut temel geometrisi ve bot kaldırma düzeni, önerilen kurulum çizimi ile karşılaştırılmalıdır.
Seçim ve Sorgulama Rehberi
1. Kurtarma botu tipini, tam yüklü ağırlığını, kaldırma noktası/serbest bırakma kancası düzenini ve bot GA'sını sağlayın.
2. Mevcut güverte ayak izini, indirme tarafını, gereken erişimi ve indirme yüksekliğini onaylayın.
3. Güverte/temel çizimini ve kol hareketi veya depolama boşluğu üzerindeki kısıtlamaları paylaşın.
4. Hidrolik/elektrik beslemesini, kontrol tercihlerini ve toplama görevini belirtin.
5. Bayrak/sınıf onay gereksinimlerini ve gereken denetim, test ve dokümantasyon kapsamını belirleyin.
Uygulamalar
Kurtarma botu indirme ve toplama | Güverteye monte A-çerçeve bot taşıma düzenekleri | Yeni inşa cankurtaran sistemleri | Mevcut hidrolik döner davitlerin değiştirilmesi
Çizim ve Fotoğraflar

SSS
S1. Bu, hızlı kurtarma botu indirme tertibatı ile aynı ekipman mı? Hayır. Bu sayfa, hidrolik A-çerçeve yapısı ve ilgili kurtarma botu arayüzü ile tanımlanır. Hızlı kurtarma görevi ve yüksek hızlı toplama, seçilen sistem onayı ile belirlenmelidir.
S2. Davit yalnızca kurtarma botu kapasitesinden seçilebilir mi? Hayır. Tam yüklü bot ağırlığı, kaldırma arayüzü, çerçeve boşluğu, indirme yüksekliği ve temel geometrisi gereklidir.
S3. Hidrolik dışarıya taşıma, hidrolik vinç toplama ile aynı mı? Hayır. Dışarıya taşıma eylemi ve vinç toplama ayrı sistem işlevleridir ve derecelendirmeleri ayrı ayrı belirtilmelidir.