


 |
T
Ürün ayrıntıları:
| Menşe yeri: | Çin |
| Marka adı: | Zhongyuan Marine Equipmen |
| Sertifika: | CCS, NK, BV, ABS, DNV, LR, KR, IRS, RS, RINA, CRS, Makers Test Certificate |
| Model numarası: | standart veya özelleştirilmiş |
Ödeme & teslimat koşulları:
| Min sipariş miktarı: | 1 adet |
|---|---|
| Fiyat: | Based on quotation |
| Ambalaj bilgileri: | Standart palet veya özelleştirilmiş ambalajı dışa aktarın |
| Teslim süresi: | Proje gereksinimlerine göre |
| Ödeme koşulları: | T/T, L/C |
| Yetenek temini: | Proje gereksinimlerine göre özel üretim |
|
Detay Bilgi |
|||
| modeli: | Davit-JYSG140 | Vinç: | JYWS70L cankurtaran filikası vinci |
|---|---|---|---|
| Davit yükü: | Maks. 145 KN | Vinç yükü: | Maks. 70 KN |
| Tekne türü: | JY-QFN-10.9 | Matafora yükünün düşürülmesi: | Min. 24 KN, Maks.140KN |
| İndirme hızı: | S=(0,4+0,02×H) (Tam yüklü tekne) | ||
| Vurgulamak: | Gemi Can Kurtarma Ekipmanları Davit,Yatay Cankurtaran Davit,Cankurtaran Davit |
||
Ürün Açıklaması
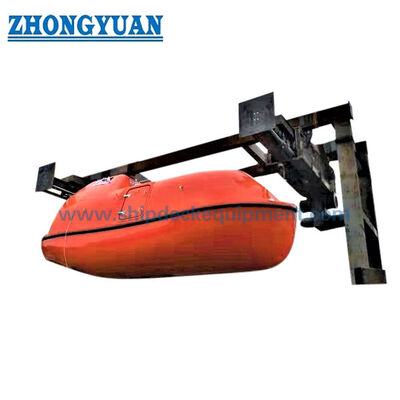
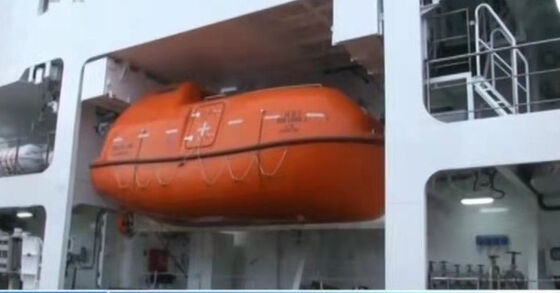
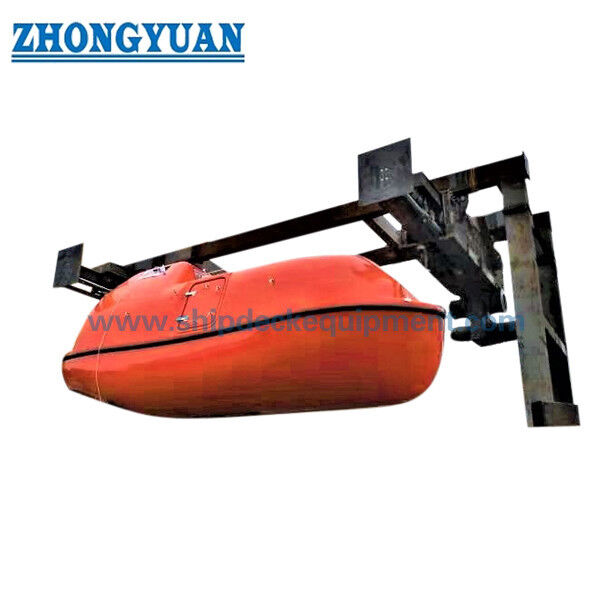
Teleskopik Can Kurtarma Botu Vinçleri – Yatay Hareketli Tip
Ürün Genel Bakışı
Teleskopik can kurtarma botu vinci, can kurtarma botunu depolama konumundan dışarıdaki fırlatma konumuna aktarmak ve ardından eşleşen vinci ve halatları aracılığıyla botu suya indirmek için tasarlanmış yatay hareketli bir fırlatma tertibatıdır. Yerçekimi ile çalışan kol vinçlerinin aksine, belirleyici seçim özelliği, yerçekimiyle tahrik edilen kolun salınımı yerine vinç tertibatının yatay hareketidir.
Belgelenmiş konfigürasyon, can kurtarma botu depolama konumundayken binme ve bot fırlatma konumuna getirildikten sonra sürekli indirme için tasarlanmıştır. Uzaktan kumandalı fren, indirmeyi can kurtarma botunun içinden kontrol etmeye olanak tanır, güverte tarafı fren çalışması da bir alternatiftir. Kurtarma, hidrolik motorlu bir can kurtarma botu vinci tarafından desteklenmektedir.
Hızlı Özellikler
- Vinç tipi: Teleskopik / yatay hareketli can kurtarma botu vinci.
- Belgelenmiş maksimum vinç yükü: 145 kN.
- Belgelenmiş indirme yükü aralığı: 24–140 kN.
- Eşleşen vinç yükü: Sağlanan konfigürasyonda maksimum 70 kN.
- Çalışma: Depolama konumunda binme, yatay dışarı hareket, uzaktan kumandalı indirme ve motorlu kurtarma.
- Kurtarma tahriki: Eşleşen can kurtarma botu vinci üzerinde hidrolik motor.
- Yüzey hazırlığı: Sa2.5'e kadar kumlama, çinko açısından zengin epoksi astar, 2 × 40 µm, sağlanan spesifikasyonda.
Ana Teknik Parametreler
| Madde | Belgelenmiş Konfigürasyon | Mühendislik Notu |
| Genel vinç modeli | SG140 | Müşteriye yönelik model referansından genel model ön eki kaldırıldı |
| Genel eşleşen vinç | WS70L | Hidrolik can kurtarma botu vinci |
| Belgelenmiş eşleşen bot | QFN-10.9 | Kaynak belge bu bot tipini tanımlar; mevcut eşleşme onayı TBC |
| Maksimum vinç yükü | 145 kN | Sağlanan teknik belgedeki vinç derecesi |
| Maksimum vinç yükü | 70 kN | Ayrı vinç derecesi; vinç derecesi değil |
| Vincin indirme yükü | 24–140 kN | Kaynakta belirtilen minimum / maksimum aralık |
| İndirme hızı | S = (0,4 + 0,02H) m/s | Tam yüklü bot için; H = en hafif deniz koşulunda su hattının üzerindeki vinç başı yüksekliği |
| İndirme kontrolü | Bot içinden uzaktan kumanda; güverte tarafı fren çalışması mevcut | Sağlanan açıklamada vinç fren tertibatına tel bağlantısı |
| Kurtarma | Hidrolik motorlu vinç | Motorlu kurtarma depolama konumuna |
| Vinç güvenlik özellikleri | Tek yönlü fren, disk tipi eksenel sürtünme kavraması, güvenlik tertibatlı manuel vinç kolu | Kaynak spesifikasyonunda belirtildiği gibi |
| Yüzey hazırlığı | Sa2.5 | Kumlama |
| Astar | Epoksi çinko açısından zengin anti-korozif boya, 2 × 40 µm | Kaynak kaplama ifadesi |
Yapı ve Bileşenler
Kaynak belge ürünü teleskopik can kurtarma botu vinci olarak tanımlarken, çizim başlığı 'Yatay Hareketli Can Kurtarma Botu Vinci' ifadesini kullanmaktadır. Bu nedenle ön yüz hem terimleri kullanır çünkü aynı işlevsel seçim boyutunu tanımlarlar: botu dikey indirmeden önce depolama konumundan fırlatma konumuna yatay olarak hareket ettirmek.
Belgelenmiş sistem, vinç yapısını, can kurtarma botu vinci, halatları, uzaktan kumanda tel tertibatını, bağlama tertibatını ve depolama ve fırlatma için gerekli arayüzleri içerir. Kesin teleskopik tahrik yöntemi, yatay hareket mesafesi, kılavuz/silindir tertibatı ve temel yapısı mevcut kaynakta yeterince belgelenmemiştir ve onaylanmış GA'dan doğrulanmalıdır.
Tahrik ve Kontrol
Can kurtarma botu, vinç botu fırlatma konumuna getirdikten sonra vinç fren kontrolü altında yerçekimiyle indirilir. Mürettebat, uzaktan kumanda teli aracılığıyla can kurtarma botunun içinden indirme frenini kontrol edebilirken, fren güverteden de çalıştırılabilir.
Kurtarma, vinç üzerinde kalıcı olarak monte edilmiş bir hidrolik motor tarafından desteklenmektedir. Kaynak spesifikasyonu ayrıca vinç tahrikinin tek yönlü bir fren, disk tipi eksenel sürtünme kavraması ve güvenlik tertibatlı manuel bir vinç kolu içerdiğini belirtmektedir.
Nasıl Çalışır
Binme: personel, can kurtarma botu depolama konumundayken bot'a biner. Dışarı Çıkarma: teleskopik/yatay hareketli tertibat, askıdaki botu fırlatma konumuna taşır. İndirme: bot, bot içinden uzaktan veya güverteden yerel olarak kontrol edilen vinç freni altında yerçekimiyle indirilir. Kurtarma: hidrolik vinç botu geri çeker ve vinç onu depolama konumuna geri getirir.
Kurulum ve Bakım
Yatay hareket geometrisi, güverte zarfı, üst boşluk, hareket mesafesi, kanca aralığı ve destek/temel hizalamasını kritik kurulum girdileri haline getirir. Yeni inşa veya tadilat işleri için tersane, mevcut güverte/temel düzenini, bot ana boyutlarını ve yüklü ağırlığını, depolama konumunu, gerekli hareket/erişimi ve indirme yüksekliğini sağlamalıdır.
Sağlanan teknik sayfa, incelemelerin ve testlerin IMO çözünürlüğü MSC.81(70)'i takip etmesi gerektiğini belirtmektedir. Mevcut proje belgeleri ayrıca geçerli LSA Kodu/SOLAS gereksinimlerini, onaylanmış kılavuzları, test kayıtlarını ve geminin bayrağı ve sınıflandırma topluluğu tarafından gerekli olan sertifikasyon rotasını da belirlemelidir.
Seçim ve Sorgulama Kılavuzu
1. Can kurtarma botu modelini, tam yüklü fırlatma ağırlığını, kanca aralığını ve depolama konumu GA'sını sağlayın.
2. Gerekli yatay hareketi / erişimi, fırlatma tarafını ve mevcut güverte/üst boşluğu onaylayın.
3. Yeni inşa veya değiştirme işleri için gerekli indirme yüksekliğini ve mevcut vinç/halat düzenini sağlayın.
4. Hidrolik/elektrik arayüzlerini, temel düzenini ve gerekli kurtarma koşulunu onaylayın.
5. Tedarik işlemini sonlandırmadan önce mevcut sınıf, bayrak, MED veya diğer yasal sertifikasyon gereksinimlerini onaylayın.
Uygulamalar
Tamamen kapalı can kurtarma botları | İndirmeden önce yatay bot hareketi gerektiren gemi düzenleri | Yeni inşa can kurtarma sistemleri | Mevcut gemi teleskopik / yatay vinç değiştirme projeleri
Çizim ve Fotoğraflar

SSS
S1. Teleskopik can kurtarma botu vinci ile yerçekimi salınımlı vinç arasındaki fark nedir? Teleskopik/yatay hareketli bir vinç, botu depolama ve fırlatma konumları arasında yatay olarak taşırken, yerçekimi salınımlı bir vinç, botu dışarı doğru sallayan salınım kollarını kullanır.
S2. 70 kN vinç yükü, vincin 145 kN maksimum yükü ile aynı mı? Hayır. Bunlar ayrı belgelenmiş derecelendirmelerdir ve aynı değer olarak sunulmamalıdır.
S3. Mevcut bir teleskopik vinç yalnızca eski model numarasından değiştirilebilir mi? Hayır. Bot yükü, kanca aralığı, hareket/erişim, indirme yüksekliği, vinç/halatlar ve güverte temeli kontrol edilmelidir.